PG关注到,研华10月12日介绍了与Leopard Imaging的机器视觉合作。双方把嵌入式计算平台与相机及图像工程能力结合,展示基于MIO-5381单板计算机的多相机采集与本地AI推理,计划继续扩展不同计算平台上的相机支持。
视觉项目通常需要同时处理画面质量和计算流程。相机能够输出图像,与应用能够稳定利用这些图像之间,还有连接、驱动、软件与现场条件等工作。合作的目标,是让这些工作更早在同一开发过程中衔接。
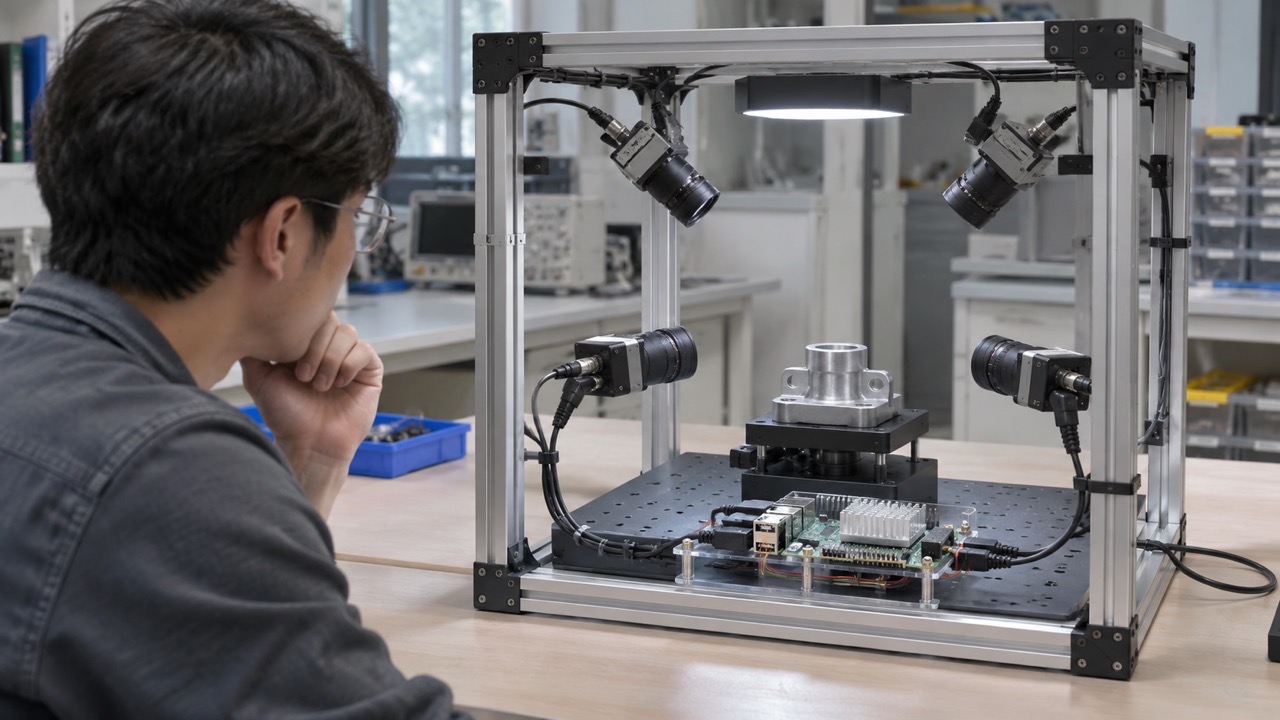
展示负载,需要看清实时输入与预录内容
研华披露,现场接入四台GMSL相机,分别输出1920×1200、每秒30帧的实时视频;同时使用八路预录环视视频进行人员检测。两类任务在同一平台运行,但它们的输入性质不同,不能把后者直接说成额外八台实时相机。
这种区分有助于准确理解演示。实时采集需要面对实际设备连接与输入变化,预录内容则能够提供相对固定的测试材料。将不同负载条件说明清楚,能够帮助开发团队判断哪些结果与自己的项目相近,哪些仍需要另行验证。
图像质量,也属于系统整合的一部分
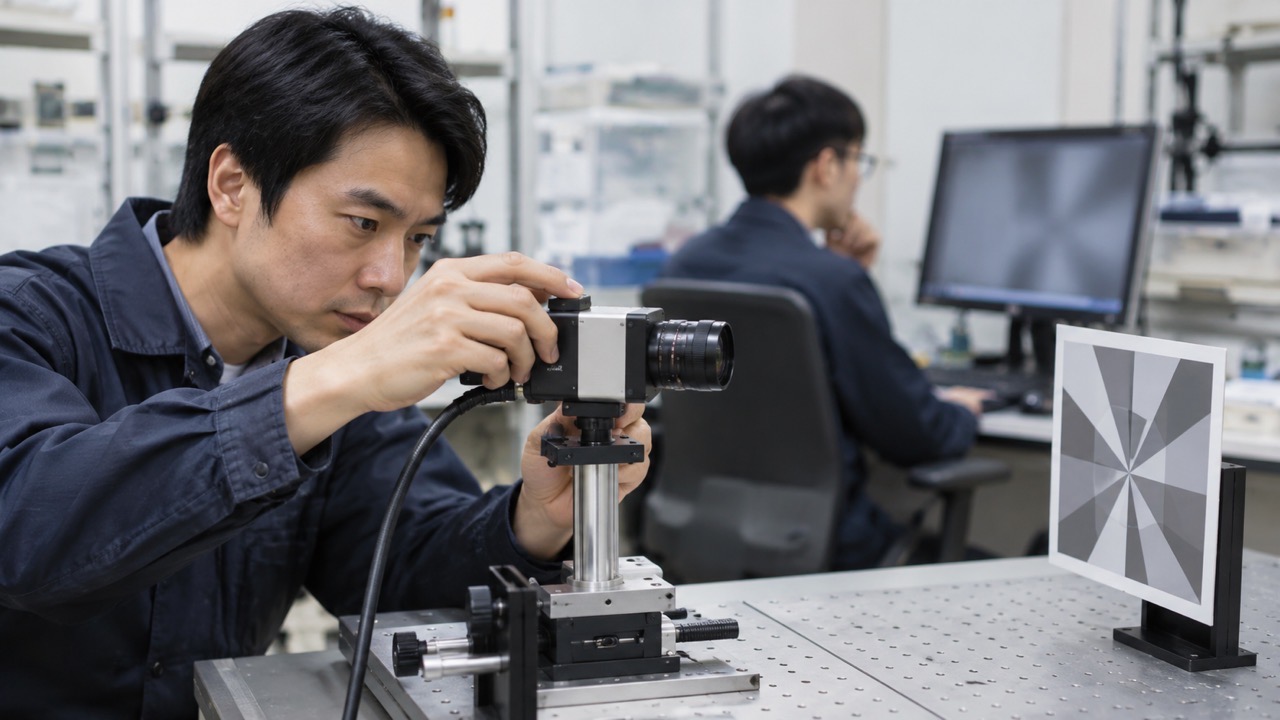
Leopard Imaging提供图像评估、标定与调校等工程能力。对于应用团队,画面是否适用并不只取决于分辨率,还与采集条件和任务有关。相同目标在不同照明、运动或安装条件下,可能向后续算法提供不同质量的信息。
因此,开发过程需要知道自己希望图像回答什么问题。用于检测的细节、用于定位的空间关系,与用于记录的整体画面,并不一定采用相同判断标准。把用途与评估条件对应起来,更容易让相机工程与应用算法围绕同一目标工作。
本地处理,仍需核对完整的数据流程
此次展示中的图像处理与推理在本地完成。对于需要现场响应的项目,本地计算提供了一种部署选择,但实际系统仍要同时考虑数据进入、任务排队、结果输出与后续使用,而不是只查看模型计算本身。
当多路任务同时运行时,不同工作会共同使用平台资源。开发团队需要了解采集、视频解码与AI推理之间的关系,也需要记录具体软件环境。这样,出现性能差异时,才更容易找到与参考配置不同的环节。
平台扩展,不能忽略应用条件的重新确认
双方规划扩大跨平台支持,意味着同一视觉方向可能采用不同计算架构。能够复用的接口与工程经验有助于减少工作,但更换平台以后,仍要核对驱动、工具与应用行为,不能仅凭相机型号相同就认为所有结果保持不变。
把支持型号、验证版本与测试条件一起整理,对后续维护尤其有帮助。项目人员发生变化时,清楚的资料能够保留此前选择设备的依据,也能避免在软件更新后重新猜测原有配置为何如此安排。
图像评估还需要保存具有代表性的样本条件。一次演示中稳定可见的目标,进入真实工作环境以后可能受到遮挡或光线变化影响。团队应当知道验证覆盖了哪些变化,以及哪些输入仍然缺少依据。把样本、相机设置与应用结果关联起来,有助于避免在设备更新后只比较一张看起来相似的画面,也能让新的开发人员接续已有工作。
PG认为,这项合作的看点在于把相机工程与嵌入式计算结合得更紧密。后续实际项目中,清楚说明负载条件、保留图像评估依据并持续维护支持范围,将比单独展示更多画面更能体现整合能力。