视觉、深度与运动信息共同接入
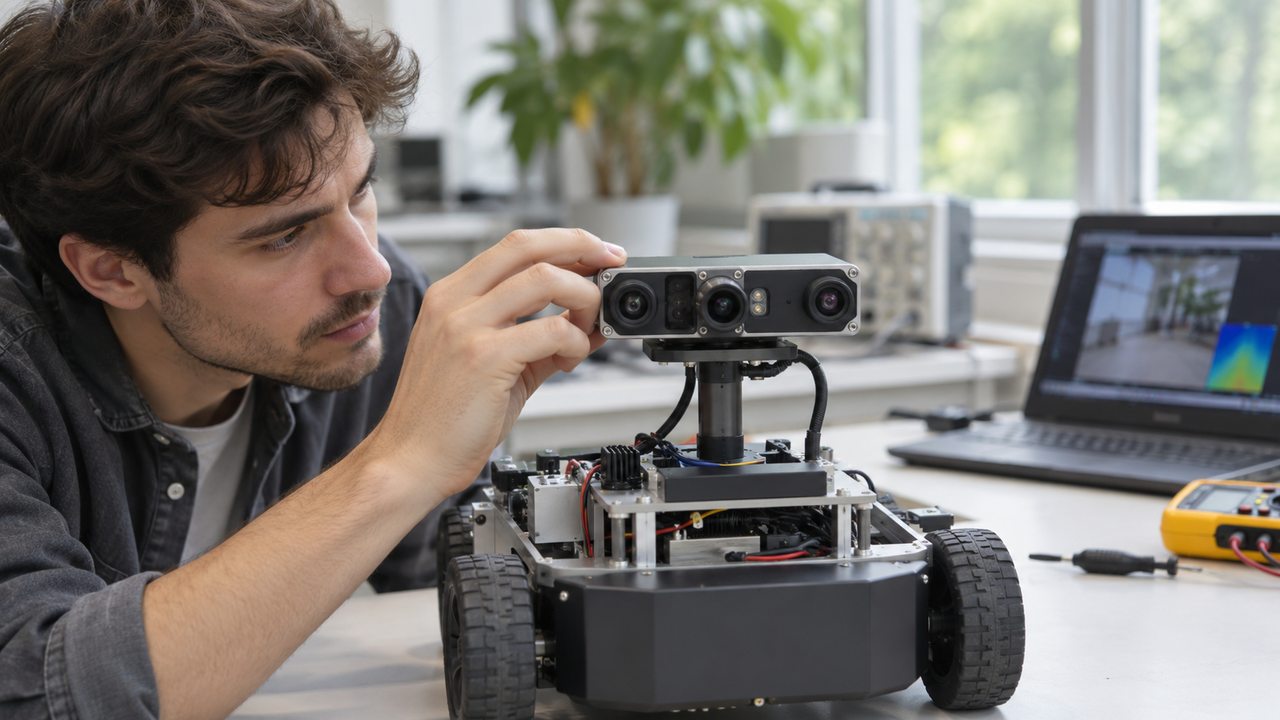
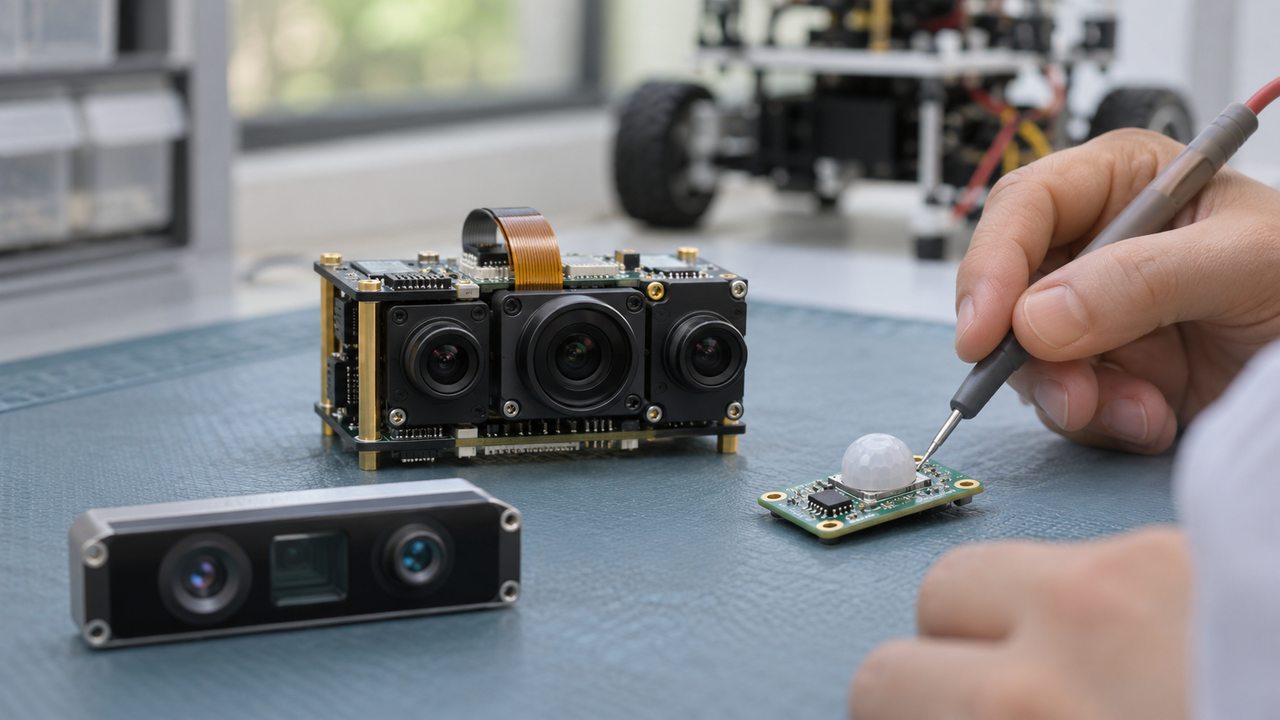
PG关注到,ST与Leopard Imaging介绍面向人形及先进机器人的多模态视觉模块,组合图像、三维深度和运动感知,并通过NVIDIA Holoscan Sensor Bridge衔接Jetson与Isaac开发生态。
模块使用ST图像传感、惯性测量与直接飞行时间深度感知技术,目标是减少开发者自行拼接传感器和采集软件的工作。公告中的组合能力仍需要结合具体机器人结构与任务完成整机验证。
这类方案的关注点,在于机器人需要同时知道看到了什么、目标有多远,以及自身如何移动。不同信息相互补充,能够为后续定位、操作和环境理解提供更完整的输入。
多传感融合先解决时间与位置关系
图像、深度和惯性数据各有采样方式。如果时间不同步,机器人运动时可能把不同瞬间的信息拼在一起,影响后续判断。因此,采集链路需要保留清楚的时间与数据格式。
传感器安装位置同样重要。坐标关系、镜头方向和机械固定发生变化,都可能影响融合结果。工程团队应把标定参数与实际结构对应,维护或更换模块之后再确认这些关系。
集成模块可以提供共同起点,但无法代替所有场景标定。机器人视野、移动速度和目标距离不同,输入条件也不同,试验需要使用接近实际任务的数据才能解释表现。
软件生态帮助缩短验证链路
现成接口、示例应用和传感模型能够减少基础适配,使团队更快开始任务开发。对机器人项目,便利性不仅体现为第一次显示图像,还体现在数据记录、回放和问题重现是否方便。
开发人员可以用同一段采集记录比较不同算法,减少每次测试时环境变化造成的影响。将数据、版本与标定一起保存,也有助于定位性能变化来自软件还是硬件条件。
仿真环境则为算法探索提供额外空间,真实模块测试用于确认模型与现场之间的差异。两类工具配合,需要保持输入和参数的对应,才能让实验结果逐步进入实际机器人。
从感知演示走向完整机器人
感知模块输出的信息,还要经过规划与控制才能形成动作。一次识别或测距成功,不能单独代表机器人已经具备完整自主能力,系统各部分需要共同验证。
长期使用还涉及线缆、散热和防护。模块被装入机器人头部或机身后,可能面对与实验台不同的条件,目标结构中的测试因此是部署前的重要步骤。
机器人视觉还需要区分采集质量与算法质量。图像模糊、时间偏差或深度缺失,都可能使后续识别发生变化,开发者应先确认输入完整,再比较模型或控制策略,避免把硬件条件问题全部归到算法。
场景中的材料和光照也值得纳入测试。反光表面、小目标与遮挡可能改变可用信息,记录这些条件能够帮助团队理解能力边界,并为任务安排合适的后续确认。
在多团队合作中,共用数据格式和回放方法尤其有用。算法人员与硬件工程师能够围绕同一段记录讨论,便更容易定位变化来自哪里。
PG认为,ST与Leopard Imaging这项合作的价值,是把多源感知与常见开发工具连起来。后续应关注数据质量、集成与真实任务表现,让模块化便利转化为可以重复验证的机器人开发过程。